Google présente un prototype de robot capable de déplacer une trousse médicale lors d’un test en laboratoire. Cela ne prouve pas encore qu’il soit prêt pour une mission lunaire ou martienne.
L’essentiel en bref
- Un projet commun de Google Public Sector et d’équipes de la NASA teste un robot comme assistant pour la logistique et d’éventuelles tâches médicales.
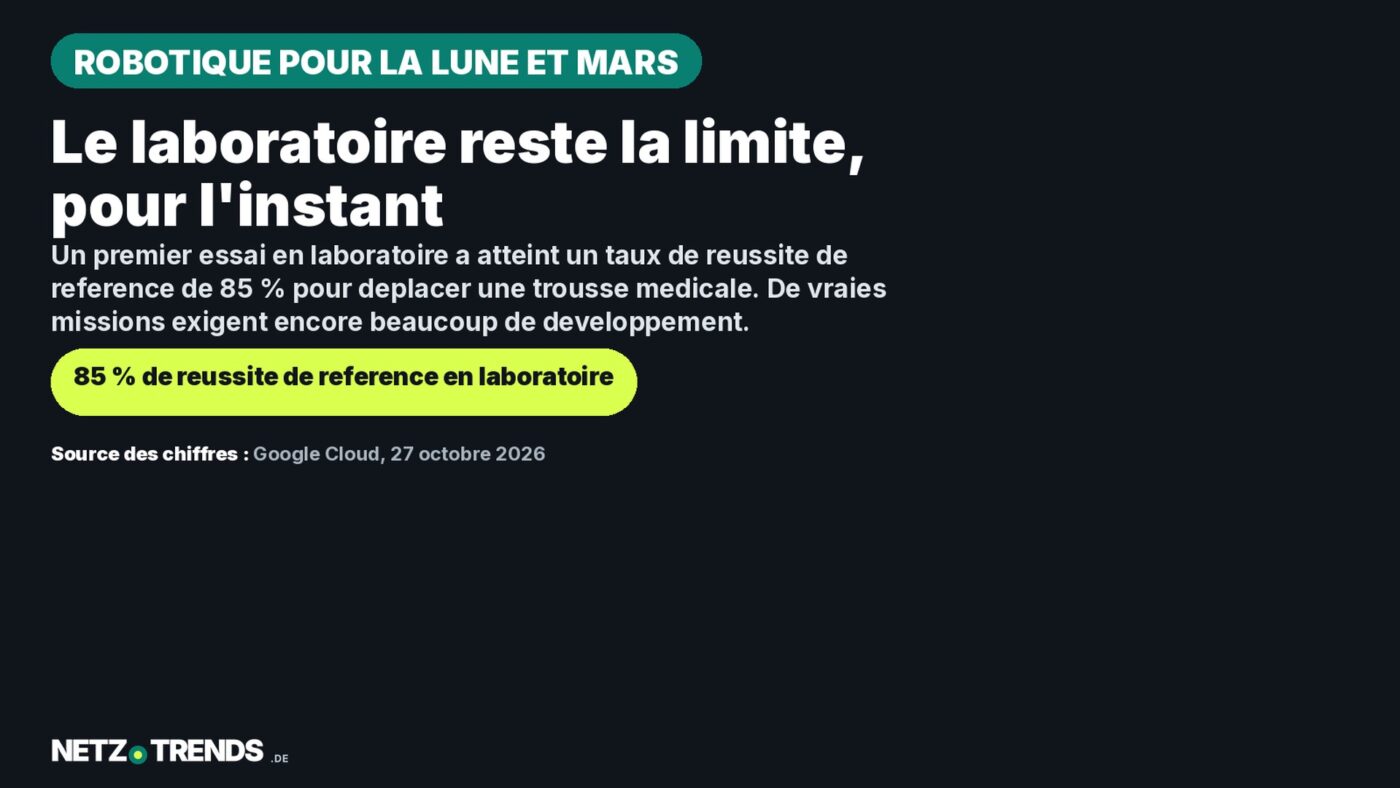
- Lors d’un premier essai en laboratoire, le système a atteint, selon Google, un taux de réussite de référence de 85 % pour localiser et déplacer une trousse médicale.
- Il s’agit d’une preuve de concept. L’annonce ne démontre ni un essai en vol ni un robot opérationnel pour une mission lunaire ou martienne.
Un robot qui va chercher un appareil médical dans l’espace a des airs de science-fiction. Google décrit désormais un premier essai d’un tel système d’assistance : en laboratoire, un bras robotisé devait trouver et déplacer une trousse médicale. Le taux de réussite annoncé de 85 % est une première mesure dans un environnement contrôlé – pas une preuve qu’un usage sûr lors d’une mission spatiale soit possible.
Selon Google Cloud, Google Public Sector, le Human Research Program de la NASA, l’équipe robotique du Johnson Space Center et le Jet Propulsion Laboratory travaillent ensemble sur ce concept. Le robot doit d’abord manipuler du fret, des équipements et des outils. Il pourrait aussi préparer des appareils médicaux pour un équipage, afin qu’un référent médical humain réalise ensuite l’examen.
Ce qui a été testé en laboratoire
Google situe la démonstration dans l’installation iMETRO du Johnson Space Center. Lors d’un essai dit de « pick-and-place », le système devait localiser une trousse médicale puis la déplacer vers un autre emplacement. Selon le billet de blog, l’équipe a combiné des caméras pour l’orientation spatiale avec le modèle π0 (Pi0) de Physical Intelligence et le simulateur physique MuJoCo de Google DeepMind.
Google qualifie le taux de réussite de 85 % de valeur de référence initiale obtenue dans des environnements de laboratoire précoces. Le billet ne précise ni le nombre d’essais réalisés, ni de groupe de comparaison. Ce pourcentage ne peut donc pas être lu comme une fiabilité générale du robot. Il ne dit rien non plus de sa capacité à gérer d’autres objets, un éclairage changeant, des espaces exigus ou des mouvements imprévus d’un membre d’équipage.
Le rôle envisagé reste un appui. Selon le concept, un robot pourrait par exemple aller chercher et préparer un appareil d’échographie ; une personne médicalement qualifiée est censée évaluer l’examen et prendre les décisions. Google décrit l’objectif que des astronautes puissent diriger le système à la voix et le superviser directement. Il s’agit d’une fonction prévue, pas encore d’une routine confirmée.
Pourquoi la puissance de calcul embarquée compte
Un vaisseau spatial ne peut pas compter en permanence sur une connexion rapide vers des centres de données sur Terre. Google évoque, pour une éventuelle mission martienne, des délais de communication allant jusqu’à 44 minutes pour un aller-retour. Pour une réaction immédiate, une partie du traitement devrait donc se faire à bord.
Google indique que l’équipe a affiné une version de Pi0 à quatre milliards de paramètres en 2,5 heures sur des systèmes Google Cloud G4. Les modèles auraient ensuite pu fonctionner localement sur des appareils périphériques (edge) compacts. Sur deux ans, l’équipe dit avoir examiné une quinzaine d’appareils à cette fin. Ces données proviennent du partenaire du projet ; le billet ne contient pas de comparaison indépendante de performance ou de sécurité.
Le modèle π0 provient de Physical Intelligence. L’entreprise en a publié le code et les poids à titre expérimental en 2025. Cela rend l’approche plus traçable, mais ne signifie pas qu’un modèle fonctionne sans adaptation sur n’importe quel robot. Physical Intelligence souligne elle-même que le transfert vers d’autres plateformes ne réussit pas nécessairement dans tous les cas.
Ce que cela change pour les lecteurs
Pour les consommateurs, cet essai ne change rien dans l’immédiat : aucun produit n’est annoncé, aucune date de déploiement n’est fixée et il n’y a aucun effet sur une offre spatiale existante. Ce qui est intéressant, c’est plutôt l’approche technique consistant à combiner perception, langage et mouvement, et à traiter les tâches au plus près de l’appareil.
Cela pourrait aussi concerner des applications sur Terre, là où les connexions font défaut ou où une réaction sur place est nécessaire – par exemple dans des installations isolées ou lors de travaux de maintenance. Il s’agit d’un transfert possible du principe, pas d’un déploiement annoncé par Google auprès d’entreprises. Des tests solides, des limites de sécurité claires et une supervision humaine nette seraient alors indispensables.
Ce que le test ne démontre pas encore
Le billet de Google décrit une preuve de concept et les prochaines étapes de développement. Il ne démontre ni essai en vol, ni homologation, ni prise en charge médicale autonome. Pour un usage dans l’espace, le système devrait notamment gérer de façon fiable des conditions changeantes, une énergie limitée, les radiations, des problèmes de maintenance et la proximité de personnes. Le chiffre unique de 85 % publié ne couvre pas ces questions.
Le constat solide pour l’instant reste plus modeste : une équipe de recherche a démontré en laboratoire une tâche précise de préhension et de déplacement avec un système robotique. Que cela devienne un assistant fiable pour une mission dépendra de développements et de tests supplémentaires.
Questions fréquentes
Le robot a-t-il déjà été testé dans l’espace ?
Non. Google décrit une preuve de concept dans une installation de laboratoire du Johnson Space Center. L’annonce ne démontre ni essai en vol ni déploiement sur une mission lunaire ou martienne.
Que signifie le taux de réussite de 85 % ?
Google le présente comme un taux de réussite de référence initial obtenu dans des environnements de laboratoire précoces, pour un essai où le système devait trouver et déplacer une trousse médicale. Aucun nombre d’essais ni comparaison indépendante n’est fourni.
Le robot peut-il prendre des décisions médicales ?
Le concept décrit prévoit que le robot aille chercher ou prépare des appareils. Une personne médicalement qualifiée est censée évaluer l’examen et prendre les décisions ; l’usage prévu reste sous supervision humaine.
Votre avis
Quelles tâches un robot devrait-il pouvoir assumer lors d’une mission spatiale, et où la décision doit-elle toujours revenir à un humain ? Partagez votre avis en commentaire.
Sources et date
- Google Cloud : « Google Cloud and NASA: Testing robotic systems for deep space missions », 27 octobre 2026 (en anglais). Source pour la description du projet, le test en laboratoire, la valeur de référence et les détails techniques.
- Physical Intelligence : « Open Sourcing π0 », 4 février 2025 (en anglais). Source pour la publication du code et des poids du modèle et le caractère expérimental de π0.
Recherche et données arrêtées au 31 octobre 2026. Le compte rendu du projet provient de l’entreprise impliquée, Google ; les chiffres de performance n’ont pas été vérifiés de façon indépendante. L’évaluation de la pertinence pour les lecteurs est une transposition éditoriale de l’approche d’informatique en périphérie (edge computing) décrite.
Note de transparence : des outils assistés par l’IA ont été utilisés pour la recherche, la structuration et la rédaction de cet article. Les sources utilisées sont indiquées dans l’article. La publication n’intervient qu’après validation éditoriale manuelle. Traduction de l’article original en allemand paru sur NETZ-TRENDS.de.